20T স্ব-সারিবদ্ধ এয়ারফয়েল ওয়েল্ডিং রোটারি মেশিন
20T এয়ারফয়েল সেলফ-অ্যালাইনিং ওয়েল্ডিং রোটারি মেশিনটি চাপের জাহাজ, রাসায়নিক সরঞ্জাম, উইন্ড টারবাইন টাওয়ার, পাইপলাইন উত্পাদন এবং স্টোরেজ ট্যাঙ্ক...
See Details
ওয়েল্ডিং পজিশনার্স যান্ত্রিক ডিভাইস যা প্রতিটি ওয়েল্ড জয়েন্টকে সর্বোত্তম সমতল বা অনুভূমিক অবস্থানে রাখার জন্য একটি ওয়ার্কপিসকে ঘোরানো, কাত করা বা প্রতিস্থাপন করে ঢালাই রোবট ধরনের বিভিন্ন স্বয়ংক্রিয় আর্ম কনফিগারেশন পড়ুন — আর্টিকুলেটেড, SCARA, কার্টেসিয়ান, কোলাবোরেটিভ, এবং আরও অনেক কিছু — যা ওয়েল্ড নিজেই চালায়। স্বাধীনভাবে ব্যবহৃত, প্রতিটি ঢালাই গুণমান এবং অপারেটর ergonomics উন্নত. একটি সমন্বিত ঢালাই কক্ষে একসাথে ব্যবহার করা হয়, তারা অবস্থানের বাইরের ঢালাইকে সম্পূর্ণরূপে নির্মূল করে, চক্রের সময় 30-60% কমিয়ে দেয় এবং ভারী ফ্যাব্রিকেশন থেকে নির্ভুল ইলেকট্রনিক্স পর্যন্ত শিল্প জুড়ে অবিচ্ছিন্ন, অনুপস্থিত উত্পাদন সক্ষম করে।
A ঢালাই অবস্থানকারী একটি চালিত ওয়ার্কহোল্ডিং সিস্টেম যা ঢালাইয়ের সময় একটি ওয়ার্কপিসের অভিযোজন পরিচালনা করে যাতে জয়েন্টগুলি সর্বদা সবচেয়ে অ্যাক্সেসযোগ্য এবং মাধ্যাকর্ষণ-অনুকূল অবস্থানে ওয়েল্ডার বা ওয়েল্ডিং রোবটের কাছে উপস্থাপন করা হয়। প্রাথমিক লক্ষ্য হল ওভারহেড, উল্লম্ব এবং অনুভূমিক ঢালাইগুলিকে রূপান্তর করা — যেগুলি ধীর, কম সামঞ্জস্যপূর্ণ এবং উচ্চতর ওয়েল্ডার দক্ষতার প্রয়োজন — সমতল (1G) বা অনুভূমিক-ফিলেট (2F) অবস্থানে, যা দ্রুততম ভ্রমণ গতিতে সর্বোচ্চ মানের ঢালাই তৈরি করে৷
ওয়েল্ডিং পজিশনারগুলি তাদের গতির অক্ষ, লোড ক্ষমতা এবং প্রয়োগের দ্বারা শ্রেণীবদ্ধ করা হয়। ছয়টি সবচেয়ে সাধারণ প্রকার হল:
টার্নটেবল পজিশনারগুলি ওয়ার্কপিসটিকে একটি একক অনুভূমিক অক্ষের উপর ঘোরায়, যা ফ্ল্যাঞ্জ, চাপের জাহাজ এবং পাইপ স্পুলগুলির মতো নলাকার অংশগুলিতে পরিধিযুক্ত ওয়েল্ডের জন্য আদর্শ করে তোলে। লোড ক্ষমতা পরিসীমা থেকে 50 কেজি থেকে 100,000 কেজির বেশি ভারী শিল্প মডেলের জন্য। ঘূর্ণন গতি সাধারণত হয় 0.1-5 RPM , সুনির্দিষ্টভাবে জোড় ভ্রমণ গতি মেলে নিয়মিত.
টিল্ট-এন্ড-রোটেট পজিশনারগুলি গতির দুটি অক্ষ প্রদান করে — একটি কাত অক্ষ (সাধারণত 0-135°) এবং একটি ঘূর্ণন অক্ষ — জটিল অংশগুলিকে ক্ল্যাম্পিং ছাড়াই কার্যত যেকোনো কোণে স্থানান্তরিত করার অনুমতি দেয়। এগুলি হল সবচেয়ে বহুমুখী স্ট্যান্ডার্ড পজিশনার টাইপ এবং স্ট্রাকচারাল ফেব্রিকেশন, কৃষি যন্ত্রপাতি ফ্রেম এবং ওজনের স্বয়ংচালিত উপাদানগুলির জন্য ব্যাপকভাবে ব্যবহৃত হয় 100-10,000 কেজি .
হেডস্টক-টেইলস্টক পজিশনার দুটি চালিত প্রান্তের মধ্যে দীর্ঘ, ভারী ওয়ার্কপিস সমর্থন করে — হেডস্টক (চালিত) এবং টেলস্টক (সাপোর্ট বা চালিত)। এই কনফিগারেশনটি ঢালাই শ্যাফ্ট, অ্যাক্সেল, বুম এবং বিমগুলির জন্য অপরিহার্য যেখানে অংশের দৈর্ঘ্য 1-2 মিটারের বেশি এবং অবিরাম ঘোরানো আবশ্যক। লোড ক্ষমতা পরিসীমা থেকে 500 কেজি থেকে 50,000 কেজি 10 মিটার বা তার বেশি পর্যন্ত কেন্দ্রের দূরত্ব সহ।
ফেরিস হুইল পজিশনাররা একটি ঘূর্ণায়মান ফ্রেমের বিপরীত দিকে দুটি ওয়ার্কপিস ফিক্সচার মাউন্ট করে, যার ফলে একটি অংশকে ঢালাই করা যায় যখন অন্যটি লোড বা আনলোড করা হয় — নাটকীয়ভাবে আর্ক-অন-টাইমকে উন্নত করে 85-95% একক-স্টেশন সেটআপে 40-60% বনাম। এগুলি স্বয়ংচালিত চ্যাসিস যন্ত্রাংশ, চাকা হাব এবং নিষ্কাশন উপাদানগুলির জন্য উচ্চ-ভলিউম রোবোটিক ওয়েল্ডিং কোষগুলিতে ব্যাপকভাবে ব্যবহৃত হয়।
ট্রুনিয়ন পজিশনারগুলি বড়, ভারী সমাবেশগুলি ঘোরায় — যেমন নির্মাণ সরঞ্জামের বুম, উইন্ড টারবাইন ন্যাসেল ফ্রেম এবং জাহাজের অংশগুলি — দুটি ট্রুনিয়ন রিং ব্যবহার করে একটি অনুভূমিক অক্ষের চারপাশে। চরম লোড জন্য পরিকল্পিত 10,000-500,000 কেজি , এগুলি সাধারণত ওভারহেড ক্রেন অ্যাক্সেস সহ ভারী ফ্যাব্রিকেশনের দোকানগুলিতে মেঝেতে মাউন্ট করা হয়।
কলাম-এবং-বুম ম্যানিপুলেটররা একটি ওয়েল্ডিং পজিশনারকে একটি সামঞ্জস্যযোগ্য বুমের সাথে একত্রিত করে যা ওয়েল্ডিং টর্চকে বড় স্থির বা ধীরে ধীরে ঘূর্ণায়মান ওয়ার্কপিসের উপর রাখে। বুম X, Y, এবং Z এর ভ্রমণ প্রদান করে প্রতি অক্ষে 1-10 মিটার , এই সিস্টেমটিকে চাপ জাহাজের অনুদৈর্ঘ্য সীম, বড় ট্যাঙ্ক তৈরি এবং অফশোর স্ট্রাকচারাল ওয়েল্ডিংয়ের জন্য আদর্শ সমাধান তৈরি করে।
| পজিশনার টাইপ | গতির অক্ষ | সাধারণ লোড ক্ষমতা | প্রাথমিক আবেদন |
|---|---|---|---|
| টার্নটেবল | 1 (ঘূর্ণন) | 50 কেজি - 100,000 কেজি | পাইপ, flanges, চাপ জাহাজ |
| কাত এবং ঘোরান | 2 (কাত ঘূর্ণন) | 100 কেজি - 10,000 কেজি | কাঠামোগত ফ্রেম, এজি সরঞ্জাম |
| হেডস্টক-টেইলস্টক | 1-2 (ঘূর্ণন) | 500 কেজি - 50,000 কেজি | খাদ, মরীচি, লম্বা ফ্যাব্রিকেশন |
| ফেরিস হুইল (এইচ-ফ্রেম) | 2 (ফ্রেম ফিক্সচার) | প্রতি পাশে 100 কেজি - 3,000 কেজি | রোবোটিক কোষ, উচ্চ আয়তনের অংশ |
| ট্রুনিওন | 1 (ঘূর্ণন) | 10,000 কেজি - 500,000 কেজি | ভারী বানোয়াট, নির্মাণ |
| কলাম এবং বুম | 3 (X, Y, Z ঘূর্ণন) | নিশ্চল/খুব বড় | ট্যাংক, চাপ জাহাজ, অফশোর |
সারণী 1: গতি অক্ষ, লোড ক্ষমতা, এবং প্রাথমিক প্রয়োগ দ্বারা ওয়েল্ডিং পজিশনারের প্রকারের তুলনা।
দ ঢালাই রোবট ধরনের যান্ত্রিক আর্কিটেকচারের একটি বিস্তৃত বর্ণালী কভার করে, প্রত্যেকটি নাগালের, পেলোড, নির্ভুলতা এবং নমনীয়তার বিভিন্ন সমন্বয়ের জন্য প্রকৌশলী। সঠিক রোবট টাইপ নির্বাচন করা ঢালাই প্রক্রিয়া নির্বাচন করার মতোই গুরুত্বপূর্ণ — ভুল আর্কিটেকচার অ্যাক্সেস সীমিত করে, পুনরাবৃত্তিযোগ্যতা হ্রাস করে বা অপ্রয়োজনীয়ভাবে চক্রের সময় বাড়ায়।
আর্টিকুলেটেড রোবট হল ওয়েল্ডিং অটোমেশনের প্রভাবশালী ধরন, ওভার জন্য অ্যাকাউন্টিং সমস্ত ইনস্টল করা ওয়েল্ডিং রোবটের 70% বিশ্বব্যাপী তাদের ছয়টি ঘূর্ণমান জয়েন্টগুলি একটি মানব বাহুর গতির সম্পূর্ণ পরিসরের প্রতিলিপি তৈরি করে, কার্যত যেকোনো কোণ থেকে জটিল জয়েন্ট জ্যামিতিতে টর্চ অ্যাক্সেস সক্ষম করে। পেলোড ক্ষমতা পরিসীমা থেকে 3 কেজি থেকে 20 কেজি ঢালাই টর্চ অ্যাপ্লিকেশনের জন্য, এর নাগালের খাম সহ 600 মিমি থেকে 3,100 মিমি . অবস্থানগত পুনরাবৃত্তিযোগ্যতা সাধারণত ±0.02–0.08 মিমি .
SCARA (সিলেক্টিভ কমপ্লায়েন্স আর্টিকুলেটেড রোবট আর্ম) রোবটগুলি একটি উল্লম্ব Z-অক্ষ সহ একটি অনুভূমিক সমতলে কাজ করে, যা তাদেরকে ফ্ল্যাট বা আলতোভাবে বাঁকা অ্যাসেম্বলি যেমন ইলেকট্রনিক্স হাউজিং, পাতলা শীট মেটাল উপাদান এবং স্বয়ংচালিত অভ্যন্তরীণ অংশগুলিতে স্পট ওয়েল্ডিংয়ের জন্য উপযুক্ত করে তোলে। তাদের অনমনীয় উল্লম্ব অক্ষ এর চমৎকার পুনরাবৃত্তিযোগ্যতা প্রদান করে ±0.01–0.02 মিমি কিন্তু 6-অক্ষের আর্টিকুলেটেড রোবটের তুলনায় গভীরভাবে বিচ্ছিন্ন জয়েন্টগুলিতে অ্যাক্সেস সীমিত করে।
কার্টেসিয়ান ওয়েল্ডিং রোবট তিনটি রৈখিক অক্ষ (X, Y, Z) বরাবর একটি ওভারহেড গ্যান্ট্রি কাঠামোর উপর মাউন্ট করা, কাজের খামগুলিকে আবৃত করে 1 মি × 1 মিটার পর্যন্ত 20 মি × 10 মি বা বড়। তারা বড় ফ্ল্যাট প্যানেল, জাহাজ নির্মাণ বিভাগ এবং ব্রিজ স্টিলের ঢালাইয়ে দক্ষতা অর্জন করে যেখানে কোনো একক-বাহু রোবটের যথেষ্ট নাগাল নেই। তাদের রৈখিক গতি প্রোগ্রামিংকে সহজবোধ্য করে তোলে এবং পথের নির্ভুলতা অত্যন্ত উচ্চ - সাধারণত ±0.1 মিমি বড় স্প্যান জুড়ে।
সহযোগিতামূলক ওয়েল্ডিং রোবটগুলি (কোবটগুলি) সম্পূর্ণ সুরক্ষার ব্যবস্থা ছাড়াই মানব অপারেটরদের সাথে নিরাপদে কাজ করার জন্য ডিজাইন করা হয়েছে, যোগাযোগ সনাক্ত করতে এবং তাত্ক্ষণিকভাবে বন্ধ করতে বল-টর্ক সেন্সর ব্যবহার করে৷ ঢালাই cobots সাধারণত পেলোড অফার 5-16 কেজি এবং এর নাগাল 850-1,300 মিমি . এগুলি ছোট-ব্যাচ, উচ্চ-মিশ্র উত্পাদনের জন্য আদর্শ যেখানে ঘন ঘন পুনঃপ্রোগ্রামিং প্রয়োজন - একটি নতুন অংশের জন্য সেটআপের সময় হ্রাস করা যেতে পারে 30 মিনিটের নিচে হাতে-নির্দেশিত শেখানো প্রোগ্রামিং ব্যবহার করে।
সাত-অক্ষের রোবটগুলি একটি আদর্শ 6-অক্ষের আর্কিটেকচারে একটি রৈখিক ট্র্যাক বা একটি অপ্রয়োজনীয় আর্ম জয়েন্ট যুক্ত করে, রোবটকে বাধাগুলির চারপাশে পৌঁছানোর, আঁটসাঁট জায়গায় টর্চ অ্যাঙ্গেল বজায় রাখতে এবং সিঙ্গুলারিটি অবস্থান এড়াতে একটি অতিরিক্ত ডিগ্রি দেয়। এগুলি মহাকাশ ঢালাই, জটিল কাঠামোগত ফ্যাব্রিকেশন এবং সমন্বিত অবস্থানকারী কোষগুলিতে ক্রমবর্ধমানভাবে ব্যবহৃত হয় যেখানে রোবট এবং অবস্থানকারী অক্ষগুলি একই সাথে সমন্বিত হয়। ট্র্যাক-মাউন্ট করা 7-অক্ষ সিস্টেম রৈখিক দূরত্ব কভার করতে পারে 50 মিটার পর্যন্ত .
স্পট ওয়েল্ডিং রোবটগুলি ভারী-পেলোড আর্টিকুলেটেড রোবটগুলি বিশেষভাবে প্রতিরোধের স্পট ওয়েল্ডিং বন্দুক বহন করার জন্য কনফিগার করা হয়, যা সাধারণত ওজন করে 40-150 কেজি . এগুলি হল স্বয়ংচালিত বডি-ইন-হোয়াইট প্রোডাকশনের মেরুদণ্ড, যেখানে একটি একক গাড়ির বডি প্রয়োজন 3,000-5,000 স্পট ওয়েল্ড 10-20 রোবটের একটি সমন্বিত সেল ব্যবহার করে 60 সেকেন্ডের মধ্যে সম্পন্ন করা হয়েছে। থেকে পেলোড পরিসীমা 100 কেজি থেকে 500 কেজি ভারী বন্দুক কনফিগারেশনের জন্য।
| রোবট টাইপ | অক্ষ | পেলোড | পুনরাবৃত্তিযোগ্যতা | সেরা ঢালাই প্রক্রিয়া |
|---|---|---|---|---|
| আর্টিকুলেটেড (6-অক্ষ) | 6 | 3-20 কেজি | ±0.02–0.08 মিমি | এমআইজি, টিআইজি, লেজার, প্লাজমা |
| SCARA | 4 | 5-20 কেজি | ±0.01–0.02 মিমি | স্পট, মাইক্রো ওয়েল্ডিং |
| কার্টেসিয়ান (গ্যান্ট্রি) | 3-5 | 20-500 কেজি | ±0.1 মিমি | SAW, MIG (বড় প্যানেল) |
| সহযোগী (কোবট) | ৬-৭ | 5-16 কেজি | ±0.03–0.1 মিমি | MIG, TIG (হাই-মিক্স) |
| সাত-অক্ষ | 7 | 5-20 কেজি | ±0.02–0.05 মিমি | টিআইজি, লেজার, জটিল জ্যামিতি |
| স্পট ওয়েল্ডিং রোবট | 6 | 100-500 কেজি | ±0.1–0.2 মিমি | প্রতিরোধের স্পট ঢালাই |
সারণি 2: অক্ষ, পেলোড, পুনরাবৃত্তিযোগ্যতা এবং প্রস্তাবিত ঢালাই প্রক্রিয়া দ্বারা ওয়েল্ডিং রোবটের প্রকারের তুলনা।
ইন্টিগ্রেটিং ঢালাই অবস্থানকারীs সঙ্গে ঢালাই রোবট একটি সমন্বিত মাল্টি-অক্সিস ওয়েল্ডিং সেল তৈরি করে যেখানে অবস্থানকারী অক্ষগুলিকে বাহ্যিক রোবট অক্ষ হিসাবে বিবেচনা করা হয় — রোবট কন্ট্রোলারের সাথে রিয়েল টাইমে সিঙ্ক্রোনাইজ করা হয় যাতে ওয়ার্কপিস চলাচল এবং টর্চ আন্দোলন একই সাথে ঘটে। এই হিসাবে পরিচিত হয় সমন্বিত গতি বা বাহ্যিক অক্ষ সমন্বয় , এবং এটি বেশ কয়েকটি গুরুত্বপূর্ণ সুবিধা প্রদান করে:
দ productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| মেট্রিক | পজিশনার ছাড়া | পজিশনারের সাথে |
|---|---|---|
| ঢালাই অবস্থান | সমস্ত পদ (1G-6G) | সমতল/অনুভূমিক (1G/2F) |
| তারের ফিড গতি (MIG) | 4-7 মি/মিনিট | 8-15 মি/মিনিট |
| জমার হার | 2-4 কেজি/ঘণ্টা | 5-12 কেজি/ঘণ্টা |
| পুনরায় কাজ / ত্রুটির হার | 3-8% | 0.5-1.5% |
| আর্ক-অন টাইম (রোবোটিক সেল) | 50-65% | 85-95% |
| অপারেটর ergonomic ঝুঁকি | উচ্চ (ওভারহেড / বিশ্রী) | কম (ফ্ল্যাট/বসা) |
সারণি 3: একটি রোবোটিক ওয়েল্ডিং কক্ষে অবস্থানকারী একীকরণের সাথে এবং ছাড়াই ওয়েল্ডিং কর্মক্ষমতা তুলনা।
অংশ জ্যামিতি, ভলিউম এবং মানের প্রয়োজনীয়তার উপর ভিত্তি করে প্রতিটি শিল্পের জন্য পজিশনার টাইপ এবং রোবট টাইপের বিভিন্ন সমন্বয় সর্বোত্তম:
অটোমোটিভ বডি-ইন-হোয়াইট উৎপাদন নির্ভর করে স্পট ওয়েল্ডিং রোবট (6-অক্ষ, 100-500 কেজি পেলোড) এর সাথে যুক্ত ফেরিস হুইল পজিশনার ব্যাপক উৎপাদনের জন্য প্রয়োজনীয় থ্রুপুট অর্জন করতে। একটি সাধারণ শরীরের দোকান স্থাপন 200-400 ঢালাই রোবট একাধিক সমন্বিত কোষ জুড়ে, প্রতি 60-90 সেকেন্ডে একটি নতুন গাড়ির বডি তৈরি করে।
বৃত্তাকার পাইপ এবং জাহাজ ঢালাই ব্যবহার টার্নটেবল বা হেডস্টক-টেইলস্টক অবস্থানকারী সঙ্গে স্পষ্ট MIG বা TIG ঢালাই রোবট . পজিশনার পাইপ ঘোরায় যখন রোবট একটি নির্দিষ্ট টর্চ অবস্থান বজায় রাখে - এমন একটি কৌশল যা ASME সেকশন IX এবং API 1104 কোডের প্রয়োজনীয়তাগুলিকে জয়েন্ট জুড়ে সামঞ্জস্যপূর্ণ রুট অনুপ্রবেশ সহ ঢালাই গুণমান পূরণ করে 50 মিমি থেকে 2,000 মিমি ব্যাস .
জাহাজ নির্মাণ ব্যবহারে বড়-প্যানেল ঢালাই কার্টেসিয়ান গ্যান্ট্রি ওয়েল্ডিং রোবট সঙ্গে submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 মিটার লম্বা . বাঁকা হুল বিভাগ এবং টি-বিম সমাবেশ ব্যবহার করে trunnion অবস্থানকারী বিশাল স্ট্রাকচারাল ইউনিট ঘোরানোর জন্য (50-200 টন) এমআইজি রোবটগুলি সম্পূর্ণ ফিলেট এবং বাট ঝালাই করে।
হাই-মিক্স, কম ভলিউম কন্ট্রাক্ট ফেব্রিকেটররা সবচেয়ে বেশি উপকৃত হয় সহযোগী ঢালাই রোবট (কোবট) কম্প্যাক্ট সঙ্গে জোড়া কাত এবং ঘোরান পজিশনার . একটি কোবট ওয়েল্ডিং সেল 30 মিনিটের কম সময়ের মধ্যে একটি নতুন অংশের জন্য পুনরায় প্রোগ্রাম করা যেতে পারে, এটিকে ব্যাচের আকারের জন্য অর্থনৈতিকভাবে কার্যকর করে তোলে 5-50 অংশ প্রথাগত রোবট ওয়েল্ডিং সেল বিনিয়োগকে ন্যায্যতা দেওয়ার জন্য সাধারণত প্রয়োজনীয় 500 অংশের থ্রেশহোল্ডের অনেক নিচে।
আপনার অ্যাপ্লিকেশনের সাথে সঠিক পজিশনার এবং রোবট টাইপ মেলে পাঁচটি মূল পরামিতি মূল্যায়ন করা প্রয়োজন:
A ঢালাই ফিক্সচার একটি স্ট্যাটিক ক্ল্যাম্পিং ডিভাইস যা ওয়েল্ডিংয়ের সময় ওয়ার্কপিসটিকে একটি নির্দিষ্ট অবস্থানে ধরে রাখে। ক ঢালাই অবস্থানকারী একটি চালিত মোশন সিস্টেম যা ঢালাই চলাকালীন বা তার মধ্যে ওয়ার্কপিসকে সক্রিয়ভাবে নড়াচড়া করে এবং ঘোরায়। ফিক্সচারগুলি মাত্রিক নির্ভুলতা এবং পুনরাবৃত্তিযোগ্যতাকে অগ্রাধিকার দেয়; অবস্থানকারীরা যৌথ অ্যাক্সেসযোগ্যতা এবং অবস্থান অপ্টিমাইজেশানকে অগ্রাধিকার দেয়। অনুশীলনে, উভয়ের সুবিধা পাওয়ার জন্য ফিক্সচারগুলি প্রায় সবসময় পজিশনারের উপর মাউন্ট করা হয়।
হাই-মিক্স, কম-ভলিউম অ্যাপ্লিকেশনের জন্য, হ্যাঁ — কোবটগুলি আরও সাশ্রয়ী এবং নমনীয় হতে পারে। যাইহোক, কোবট কম গতিতে কাজ করে (সাধারণত 30-50% ধীর মানুষ উপস্থিত থাকার সময় নিরাপত্তার গতি সীমার কারণে ঢালাই মোডে শিল্প রোবটের চেয়ে) এবং কম পেলোড বহন করে। উচ্চ-ভলিউম ডেডিকেটেড উত্পাদনের জন্য, ঐতিহ্যগত 6-অক্ষের আর্টিকুলেটেড ওয়েল্ডিং রোবটগুলি থ্রুপুট, শুল্ক চক্র এবং ঢালাই প্রতি দীর্ঘমেয়াদী খরচে উচ্চতর থাকে।
একটি স্ট্যান্ডার্ড টিল্ট-এন্ড-রোটেট পজিশনার যোগ করে 2 বাহ্যিক অক্ষ রোবট কন্ট্রোলারে, একটি 6-অক্ষের রোবট কোষের মোট সমন্বিত অক্ষগুলিকে 8 এ নিয়ে আসে। উভয় প্রান্ত চালিত একটি হেডস্টক-টেইলস্টক 2টি অক্ষ যুক্ত করে; একটি ফেরিস হুইল পজিশনার (ফ্রেম ফিক্সচার ঘূর্ণন) 2-3টি অক্ষ যোগ করে। আধুনিক রোবট কন্ট্রোলার পর্যন্ত সমর্থন করে 18-27 মোট সমন্বিত অক্ষ , জটিল মাল্টি-রোবট, মাল্টি-পজিশনার সেল সক্ষম করে।
সমস্ত প্রধান আর্ক ঢালাই প্রক্রিয়া ওয়েল্ডিং রোবটগুলির সাথে ব্যবহার করা হয়। MIG/MAG (GMAW) সবচেয়ে সাধারণ — প্রায় 65% সমস্ত রোবোটিক আর্ক ওয়েল্ডিং। TIG (GTAW) সর্বোচ্চ মানের প্রয়োজন স্টেইনলেস স্টীল এবং টাইটানিয়াম জন্য ব্যবহার করা হয়. প্লাজমা ঢালাই পাতলা উপকরণের উপর স্পষ্টতা কীহোল ঢালাই পরিচালনা করে। লেজার ঢালাই স্বয়ংচালিত এবং ইলেকট্রনিক্সের জন্য দ্রুত বৃদ্ধি পাচ্ছে। নিমজ্জিত চাপ (SAW) উচ্চ ডিপোজিশন ফ্ল্যাট ওয়েল্ডিংয়ের জন্য গ্যান্ট্রি কার্টেসিয়ান রোবটগুলিতে একচেটিয়াভাবে ব্যবহৃত হয়।
মাঝারি আয়তনের উৎপাদনের জন্য (5,000-50,000 অংশ/বছর), পজিশনার ইন্টিগ্রেশন সহ একটি সম্পূর্ণ রোবোটিক ওয়েল্ডিং সেল সাধারণত বিনিয়োগের উপর রিটার্ন অর্জন করে 18-36 মাস . ROI শ্রম খরচ হ্রাস দ্বারা চালিত হয় (একজন অপারেটর 2-4টি রোবট বনাম 4-8 ম্যানুয়াল ওয়েল্ডারকে তত্ত্বাবধান করে), পুনরায় কাজের খরচ হ্রাস করে (খুঁটি হার 5-8% থেকে 1.5% এর নিচে নেমে আসে), এবং থ্রুপুট বৃদ্ধি (প্রতি শিফটে 40-80% বেশি অংশ)। উচ্চ-ভলিউম স্বয়ংচালিত অ্যাপ্লিকেশনগুলি প্রায়শই নীচে ROI অর্জন করে 12 মাস .
হ্যাঁ। সমন্বিত গতির জন্য, অবস্থানকারীকে একটি হিসাবে কনফিগার করতে হবে বাহ্যিক অক্ষ সঙ্গেin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4-16 ঘন্টা একটি প্রশিক্ষিত ইন্টিগ্রেটর দ্বারা ক্রমাঙ্কন এবং পরীক্ষার। একবার কনফিগার হয়ে গেলে, রোবট প্রোগ্রাম স্বয়ংক্রিয়ভাবে পজিশনার এবং টর্চ মোশন সিঙ্ক্রোনাইজ করে — আলাদা পজিশনার প্রোগ্রামিংয়ের প্রয়োজন নেই।
ওয়েল্ডিং পজিশনার্স এবং বিভিন্ন ঢালাই রোবট ধরনের পরিপূরক প্রযুক্তি যা সঠিকভাবে মিলে গেলে এবং একত্রিত হলে, উৎপাদন ক্ষমতা প্রদান করে না একা অর্জন করা যায় না। পজিশনাররা নিশ্চিত করে যে প্রতিটি জয়েন্ট সর্বদা সর্বোত্তম ঢালাই অবস্থানে থাকে; রোবটগুলি গতি এবং গুণমানের স্তরে সামঞ্জস্যপূর্ণ, অক্লান্ত সম্পাদন করে যা কোনও ম্যানুয়াল প্রক্রিয়ার সাথে মেলে না। আপনি একটি কমপ্যাক্ট কোবট-এন্ড-টিল্ট-পজিশনার সেল সহ একটি কাজের দোকান সাজান বা ফেরিস হুইল পজিশনার এবং 20টি আর্টিকুলেটেড রোবট সহ একটি উচ্চ-ভলিউম অটোমোটিভ স্পট ওয়েল্ডিং লাইন ইঞ্জিনিয়ারিং করুন না কেন, সাফল্যের চাবিকাঠি সঠিকভাবে পজিশনারের ধরন, রোবট আর্কিটেকচার, এবং ঢালাইয়ের প্রক্রিয়া, $ গুণমান এবং পার্টস প্রোডাকশনের নির্দিষ্ট পরিমাণের প্রয়োজন।
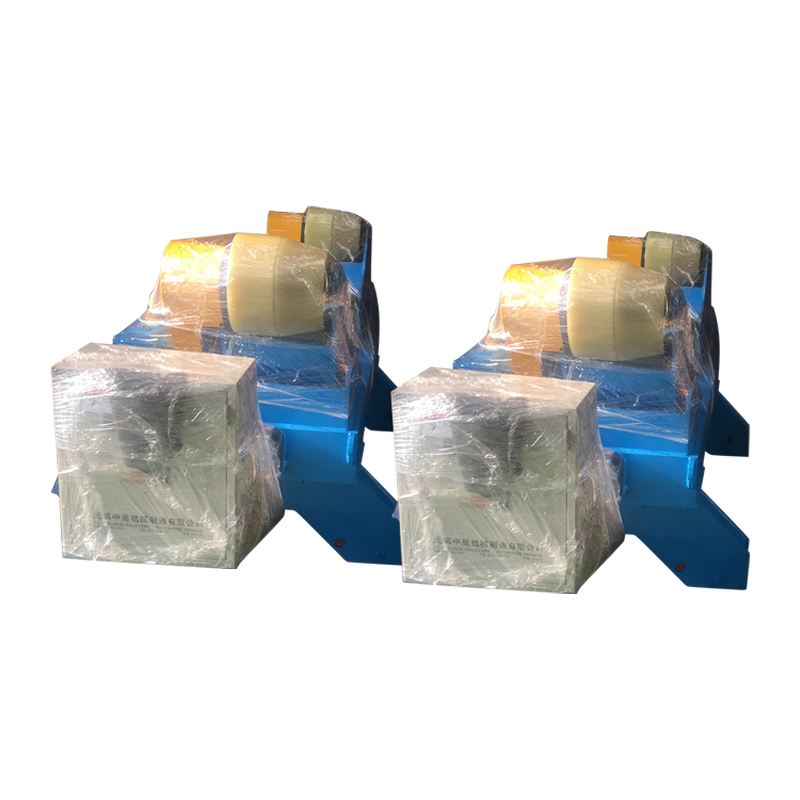
20T এয়ারফয়েল সেলফ-অ্যালাইনিং ওয়েল্ডিং রোটারি মেশিনটি চাপের জাহাজ, রাসায়নিক সরঞ্জাম, উইন্ড টারবাইন টাওয়ার, পাইপলাইন উত্পাদন এবং স্টোরেজ ট্যাঙ্ক...
See Details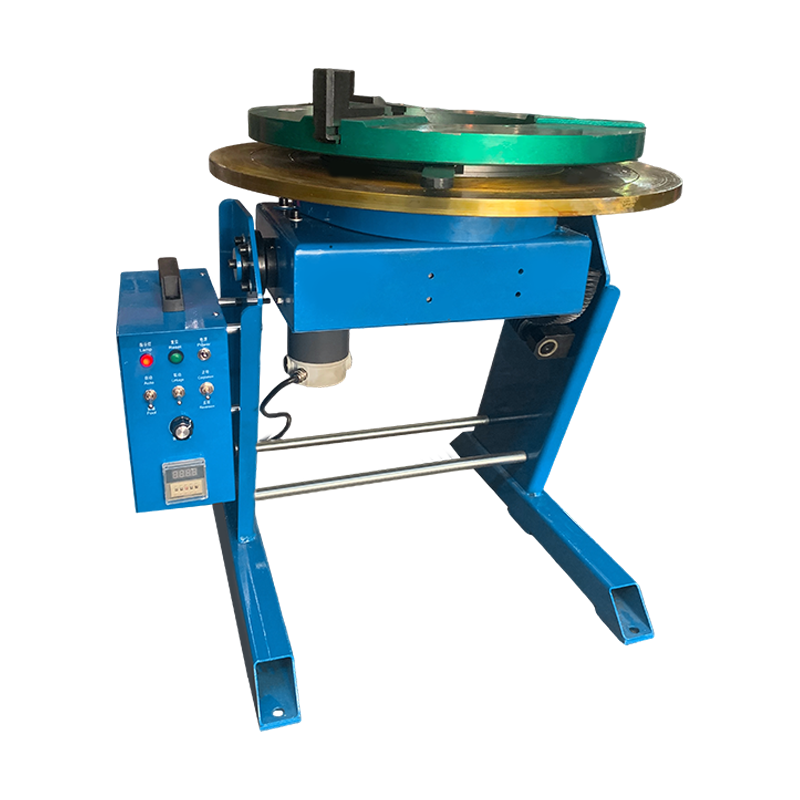
200KG প্রচলিত ওয়েল্ডিং পজিশনার বিশেষভাবে ছোট এবং মাঝারি আকারের ভারী ওয়ার্কপিস ঢালাই করার জন্য ডিজাইন করা হয়েছে। এটি 360° ঘূর্ণন এবং বহু-কোণ কাতক...
See Details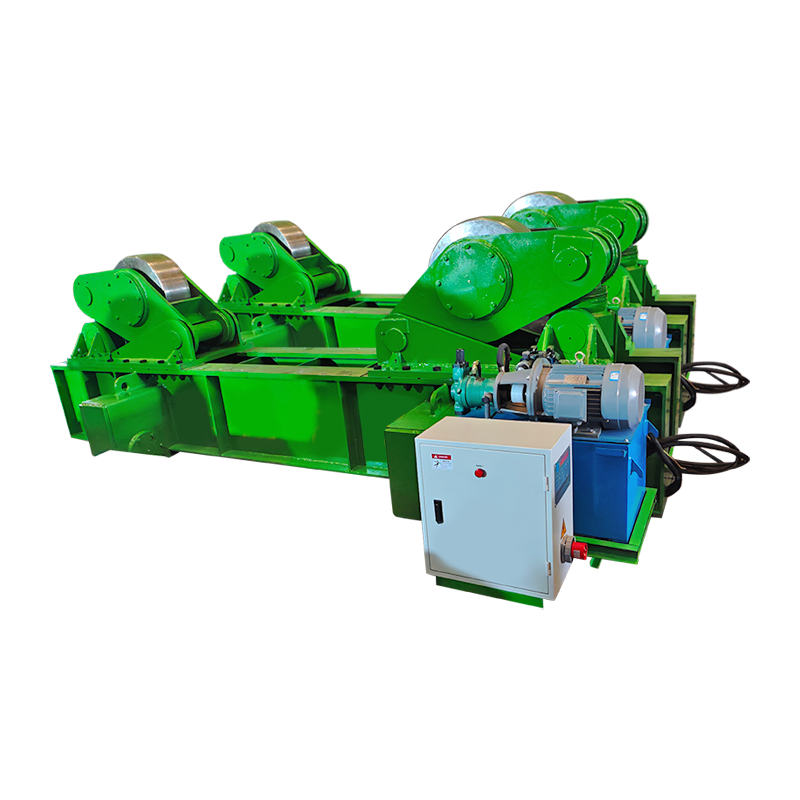
ম্যানুয়াল অরবিটাল মুভমেন্ট সহ 300t ফিট আপ ওয়েল্ডিং রোটেটরের একটি 300-টন লোড-ভারিং ক্ষমতা রয়েছে এবং এটি স্থিরভাবে বড় নলাকার ওয়ার্কপিসকে সমর্থন ...
See Details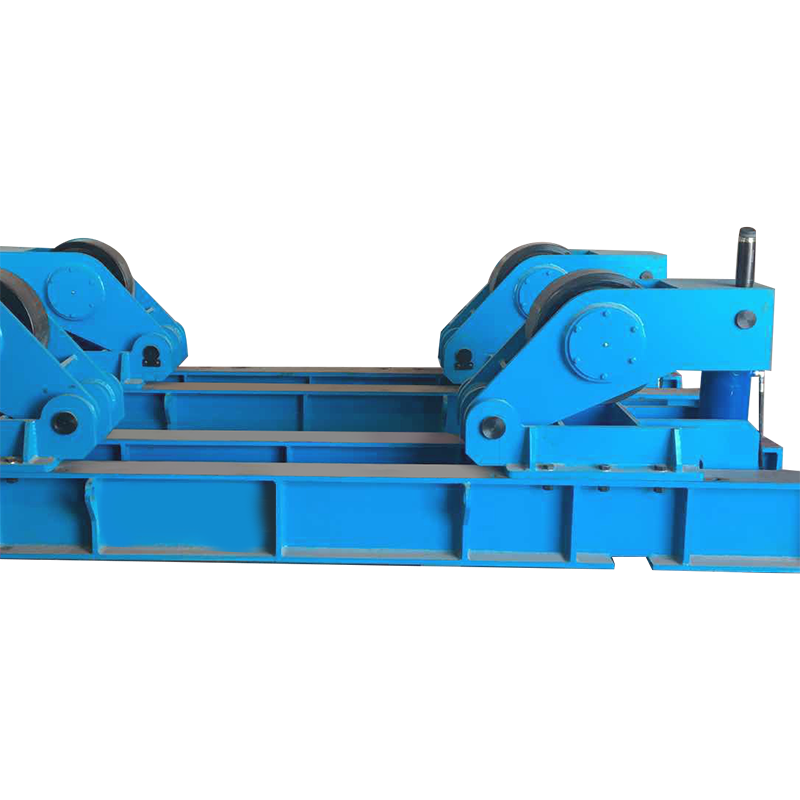
120T ফিট আপ ওয়েল্ডিং রোটেটরের রেট 120 টন লোড রয়েছে এবং এটি বিশেষভাবে বড় নলাকার ওয়ার্কপিস একত্রিত এবং ঢালাই করার জন্য ডিজাইন করা হয়েছে। সরঞ্জাম...
See Details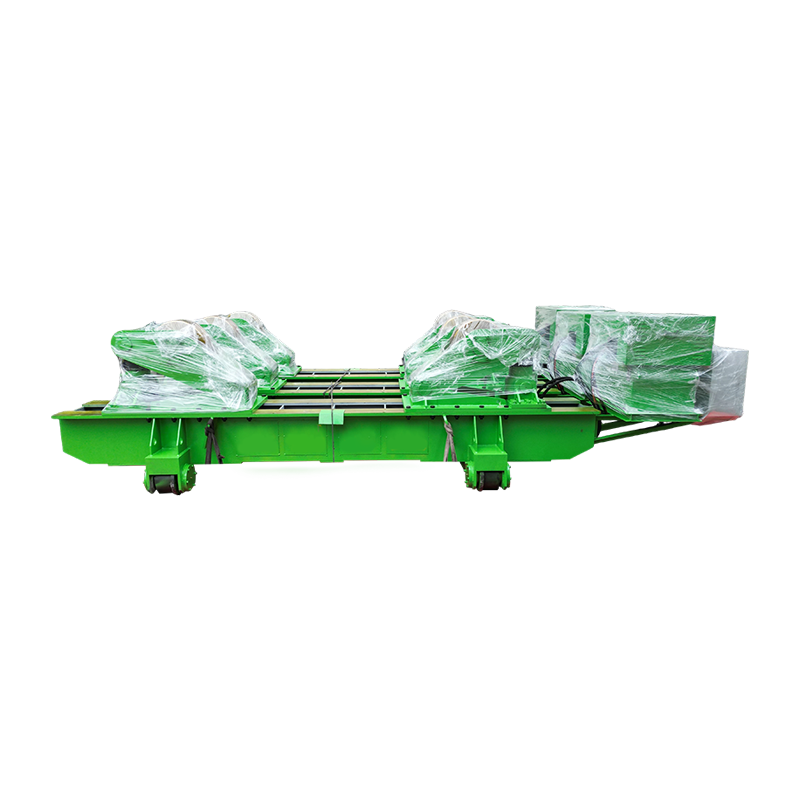
ম্যানুয়াল অরবিটাল মুভমেন্ট সহ 100T ফিট আপ ওয়েল্ডিং রোটেটরের রেট 100 টন লোড রয়েছে এবং এটি মাঝারি এবং বড় নলাকার ওয়ার্কপিসগুলির সমাবেশ বাট ওয়েল্...
See Details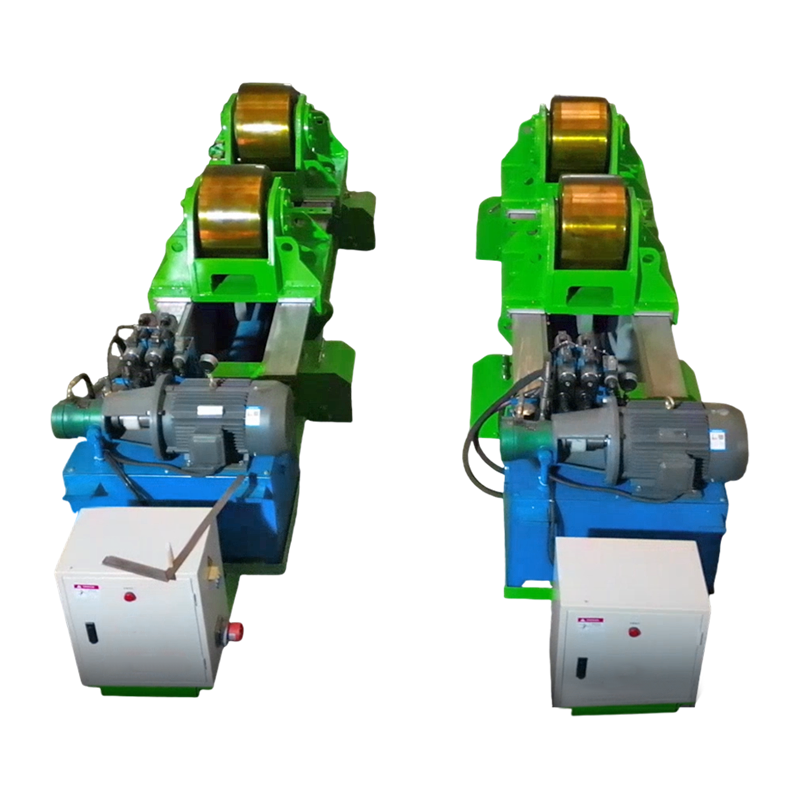
হাইড্রোলিক অনুভূমিক পুশিং সহ 80T ফিট আপ ওয়েল্ডিং রোটেটর ঢালাই এবং বড় নলাকার ওয়ার্কপিস একত্রিত করার জন্য একটি বিশেষ সরঞ্জাম। এটি ভারী শিল্প ক্ষেত...
See Details