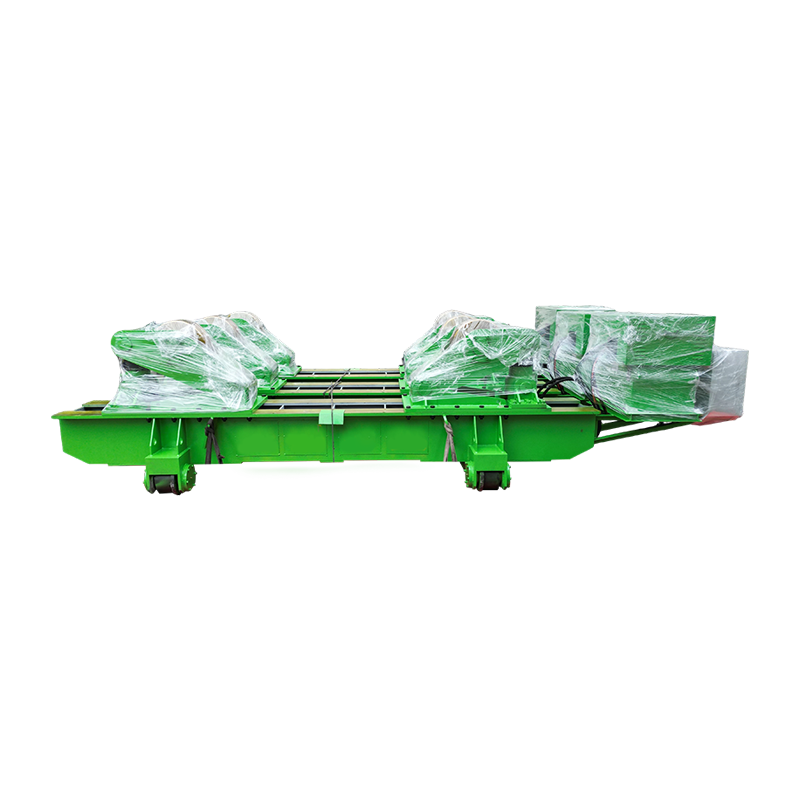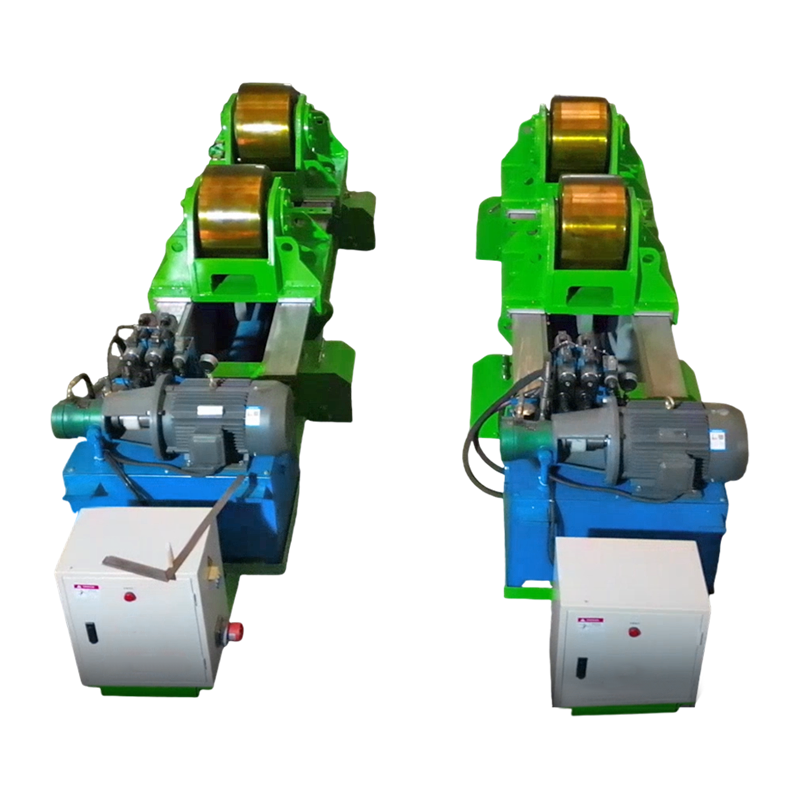
রোবোটিক ওয়েল্ডিং পজিশনার ওয়ার্কপিসকে ক্রমাগতভাবে পুনঃস্থাপন করে ঢালাইয়ের গুণমান এবং আউটপুট দক্ষতা উন্নত করে যাতে ওয়েল্ডিং রোবট সর্বদা সর্বোত্তম সমতল বা অনুভূমিক অবস্থানে কাজ করে, ওভারহেড এবং উল্লম্ব পাসগুলি দূর করে যা অনুপ্রবেশ এবং পুঁতির সামঞ্জস্যকে হ্রাস করে। ব্যবহারিক পরিভাষায়, রোবোটিক পজিশনারকে একীভূতকারী নির্মাতারা চক্রের সময় 20-40% এবং ত্রুটির হার 0.1% কম - ম্যানুয়াল ওয়েল্ডিং অপারেশনে 2-5% এর তুলনায় কম বলে রিপোর্ট করে।
এই নির্দেশিকাটি কভার করে যে কীভাবে রোবোটিক ওয়েল্ডিং পজিশনারগুলি কাজ করে, কোন প্রকারগুলি উপলব্ধ, কীভাবে সঠিক কনফিগারেশন চয়ন করতে হয় এবং একটি সঠিকভাবে সমন্বিত সিস্টেম থেকে আপনি কী পরিমাপযোগ্য ফলাফল আশা করতে পারেন৷
কিভাবে রোবোটিক ওয়েল্ডিং পজিশনার কাজ করে
একটি রোবোটিক ওয়েল্ডিং পজিশনার হল একটি মোটরযুক্ত ফিক্সচার যা ওয়েল্ডিং রোবটের সাথে সমন্বিত নিয়ন্ত্রণে একটি ওয়ার্কপিসকে ঘোরায়, কাত করে বা উল্টে দেয়, নিশ্চিত করে যে প্রতিটি জোড় জয়েন্ট জমা করার জন্য আদর্শ কোণে উপস্থাপিত হয়। রোবট আর্মকে কঠিন নাগালের অবস্থানে পরিণত করার প্রয়োজন না করে, পজিশনার জয়েন্টটিকে রোবটে নিয়ে আসে — সমতল বা সামান্য ঝোঁকযুক্ত অভিযোজন বজায় রাখে যা সামঞ্জস্যপূর্ণ পুঁতির জ্যামিতি সহ পূর্ণ-অনুপ্রবেশ ঢালাই তৈরি করে।
পজিশনার একটি শেয়ার্ড I/O বা ফিল্ডবাস প্রোটোকলের মাধ্যমে রোবট কন্ট্রোলারের সাথে যোগাযোগ করে — সাধারণত EtherCAT, DeviceNet, বা PROFINET — গতিকে সম্পূর্ণরূপে সিঙ্ক্রোনাইজ করার অনুমতি দেয়। যখন রোবটটি একটি মুখের উপর একটি ওয়েল্ড পাস সম্পূর্ণ করে, তখন এটি পজিশনারকে অংশটিকে পরবর্তী যৌথ অবস্থানে সূচী করার জন্য সংকেত দেয় যখন রোবটটি তার টর্চ পুনরায় সেট করে। এই সমন্বিত হ্যান্ডঅফ ম্যানুয়াল রিপজিশনিং টাইমকে সম্পূর্ণরূপে বাদ দেয়।
সবচেয়ে আধুনিক রোবোটিক ঢালাই পজিশনার রোবট কন্ট্রোলার দ্বারা বহিরাগত অক্ষ হিসাবে বিবেচিত হয়। একটি 6-অক্ষের রোবট একটি 2-অক্ষ অবস্থানকারীর সাথে একীভূতভাবে কার্যকরভাবে একটি 8-অক্ষ সিস্টেমে পরিণত হয়, সমস্ত অক্ষ বাস্তব সময়ে সমন্বিত হয়। এর অর্থ হল রোবট এবং পজিশনার একই সাথে চলতে পারে — ওয়ার্কপিসটি ঘুরতে থাকে যখন টর্চ ভ্রমণ করে — জটিল হেলিকাল এবং ক্রমাগত সর্পিল ওয়েল্ড পাথগুলিকে সক্ষম করে যা একটি স্থির ফিক্সচারের সাথে জ্যামিতিকভাবে অসম্ভব।
সার্ভো মোটরগুলি পজিশনার ঘূর্ণন এবং কাত অক্ষগুলি চালায়, যথার্থ এনকোডারগুলি কৌণিক প্রতিক্রিয়া প্রদান করে যা সাধারণত ±0.01 ডিগ্রিতে সঠিক হয়। লোড ক্ষমতা ছোট অংশের অবস্থানকারীদের জন্য 100 কেজির নিচে থেকে জাহাজ নির্মাণ এবং রেল গাড়ি তৈরিতে ব্যবহৃত ভারী কাঠামোগত ফ্যাব্রিকেশন সিস্টেমের জন্য 30,000 কেজি পর্যন্ত।
রোবোটিক ওয়েল্ডিং পজিশনারের প্রকারভেদ
পাঁচটি প্রাথমিক প্রকারের রোবোটিক ওয়েল্ডিং পজিশনার প্রতিটি ওয়ার্কপিস এবং উৎপাদন দৃশ্যের একটি স্বতন্ত্র জ্যামিতিকে সম্বোধন করে — আপনার আবেদনের জন্য ভুল ধরন নির্বাচন করা হল সবচেয়ে সাধারণ এবং ব্যয়বহুল ইন্টিগ্রেশন ভুলগুলির মধ্যে একটি।
1. হেডস্টক-টেইলস্টক (H/T) অবস্থানকারী
হেডস্টক-টেইলস্টক পজিশনারগুলি রোবোটিক ওয়েল্ডিং কোষে সর্বাধিক ব্যবহৃত প্রকার, যা দীর্ঘায়িত নলাকার এবং নলাকার উপাদানগুলির জন্য উপযুক্ত। ওয়ার্কপিসটি একটি চালিত হেডস্টক এবং একটি প্যাসিভ বা চালিত টেইলস্টকের মধ্যে আটকে থাকে, যা অনুদৈর্ঘ্য অক্ষ বরাবর ক্রমাগত 360-ডিগ্রি ঘূর্ণনের অনুমতি দেয়। সাধারণ অ্যাপ্লিকেশনগুলির মধ্যে চাপের জাহাজ, নিষ্কাশন ম্যানিফোল্ড, কাঠামোগত বিম এবং পাইপ সমাবেশগুলি অন্তর্ভুক্ত রয়েছে।
- লোড ক্ষমতা: 500 কেজি থেকে 20,000 কেজি (মাধ্যাকর্ষণ কেন্দ্র রেট)
- ঘূর্ণন গতি: 0.01 থেকে 3 RPM, সার্ভো-নিয়ন্ত্রিত
- সাধারণ ব্যবহার: পাইপ স্পুল, অ্যাক্সেল শ্যাফ্ট, নলাকার চাপযুক্ত জাহাজ
- মূল সুবিধা: ক্রমাগত ঘূর্ণন বন্ধ না করে সম্পূর্ণ পরিধিযুক্ত ঝালাই সক্ষম করে
2. টার্নটেবল (একক-অক্ষ) অবস্থানকারী
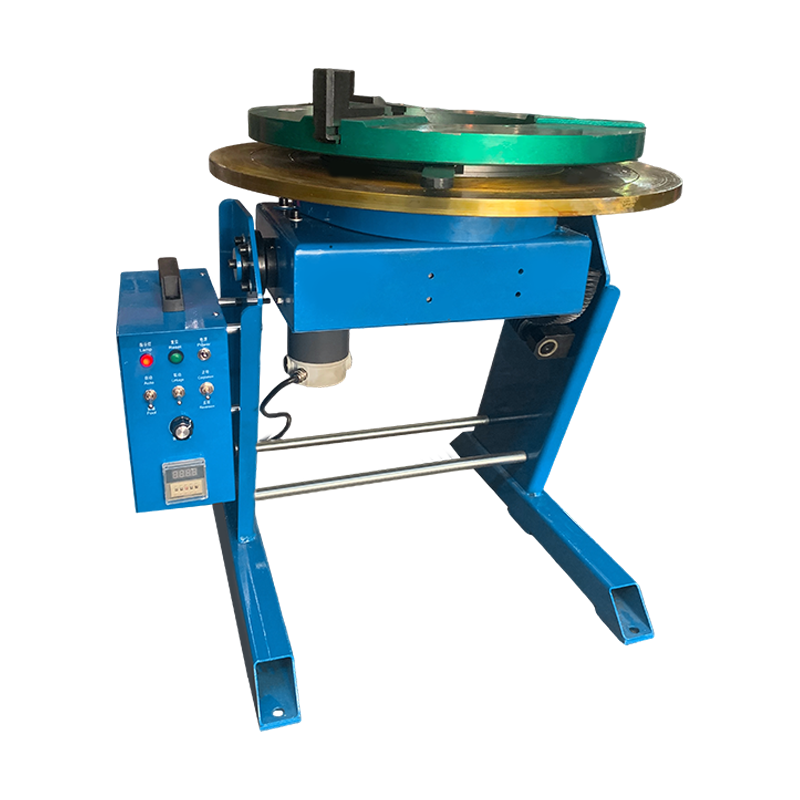
টার্নটেবল পজিশনারগুলি ওয়ার্কপিসটিকে একটি একক অনুভূমিক বা কাত সমতলে ঘোরায়, এগুলিকে রোবোটিক ওয়েল্ডিং অটোমেশনের জন্য সবচেয়ে সহজ এবং সবচেয়ে সাশ্রয়ী এন্ট্রি পয়েন্ট করে তোলে। একটি ফ্ল্যাট ফেসপ্লেট বিভিন্ন জোড় জয়েন্টগুলিকে ক্রমানুসারে উপস্থাপন করতে অংশটিকে ঘোরায়। এগুলি ফ্ল্যাট-প্লেট ফ্যাব্রিকেশন, বন্ধনী সমাবেশ এবং প্রতিসম ওয়েল্ডমেন্টের জন্য উপযুক্ত। বেসিক টার্নটেবল ইউনিটগুলি প্রায় $8,000-$15,000 থেকে শুরু হয়, মাল্টি-অক্ষ সিস্টেমের খরচের চেয়ে অনেক কম।
- লোড ক্ষমতা: 50 কেজি থেকে 5,000 কেজি
- অক্ষ: 1 (ঘূর্ণন)
- সাধারণ ব্যবহার: বন্ধনী সমাবেশ, ইঞ্জিন মাউন্ট, ফ্ল্যাট ওয়েল্ডমেন্ট
- মূল সুবিধা: কম খরচে, সহজ প্রোগ্রামিং, ন্যূনতম মেঝে স্থান
3. দুই-অক্ষ (টিল্ট-রোটেট) পজিশনার
জটিল 3D সমাবেশের রোবোটিক ঢালাইয়ের জন্য দ্বি-অক্ষ টিল্ট-রোটেট পজিশনারগুলি হল সবচেয়ে বহুমুখী সর্ব-উদ্দেশ্য সমাধান। সম্পূর্ণ 360-ডিগ্রি ঘূর্ণনের সাথে মিলিত একটি টিল্টিং হেড (সাধারণত 0-135 ডিগ্রী) কার্যত যেকোনো জয়েন্টকে সমতল অবস্থানে উপস্থাপন করতে দেয়। এই পজিশনাররা বিভিন্ন অংশের জ্যামিতির সাথে কাজ করে এবং বিভিন্ন অংশের পরিবারগুলি পরিচালনা করে এমন কাজের দোকানগুলির জন্য ডিফল্ট সুপারিশ। ধারণক্ষমতার উপর নির্ভর করে $20,000-$60,000 বিনিয়োগ করার আশা করুন।
- লোড ক্ষমতা: 250 কেজি থেকে 10,000 কেজি
- অক্ষ: 2 (কাত ঘূর্ণন)
- সাধারণ ব্যবহার: কৃষি সরঞ্জাম, নির্মাণ যন্ত্রপাতি, জটিল কাঠামোগত ফ্রেম
- মূল সুবিধা: একটি একক অংশের আকারের বিস্তৃত পরিসর পরিচালনা করে
4. ফেরিস হুইল (ডুয়াল-স্টেশন) পজিশনার্স
ফেরিস হুইল পজিশনারগুলি অপারেটরদের একটি স্টেশন লোড এবং আনলোড করার অনুমতি দিয়ে নাটকীয়ভাবে থ্রুপুট বৃদ্ধি করে যখন রোবটটি অন্য দিকে ঝালাই করে , অংশ পরিবর্তনের কারণে রোবটের অলস সময় কার্যকরভাবে দূর করা। দুটি স্টেশন একটি কেন্দ্রীয় অক্ষের চারপাশে ঘোরে — যখন স্টেশন A-তে ঢালাই সম্পূর্ণ হয়, পজিশনারটি 180 ডিগ্রি সূচী করে, স্টেশন B-কে রোবটের কাছে উপস্থাপন করে যখন অপারেটর পরিষেবা স্টেশন A। উচ্চ-ভলিউম উৎপাদনে, এই কনফিগারেশনটি একক-স্টেশন সেলগুলিতে 40-55% এর তুলনায় রোবট আর্ক-অন টাইমকে 85% এর উপরে রাখতে পারে।
- লোড ক্ষমতা: প্রতি স্টেশনে 200 কেজি থেকে 3,000 কেজি
- অক্ষ: 1 (সূচী) প্রতি স্টেশনে 2 পর্যন্ত (কাত ঘোরানো)
- সাধারণ ব্যবহার: স্বয়ংচালিত সাবসেম্বলি, ট্রেলার হিচ, উচ্চ-ভলিউমের পুনরাবৃত্তিমূলক অংশ
- মূল সুবিধা: রোবট আর্ক-অন টাইম সর্বোচ্চ করে, ভলিউম উৎপাদনের জন্য আদর্শ
5. স্কাইহুক এবং ট্রুনিয়ন পজিশনার
ট্রুনিয়ন পজিশনারগুলি খুব বড়, ভারী ওয়েল্ডমেন্টের জন্য ইঞ্জিনিয়ার করা হয় — যেমন খনির সরঞ্জাম ফ্রেম, উইন্ড টারবাইন উপাদান এবং রেল গাড়ির বডি — যেখানে স্ট্যান্ডার্ড পজিশনার ডিজাইন ভর বা কেন্দ্র-অব-মাধ্যাকর্ষণ অফসেট পরিচালনা করতে পারে না। অংশটি বিপরীত দিকের দুটি ট্রুনিয়ন পয়েন্টে সমর্থিত, যা 5,000 কেজি থেকে 30,000 কেজি পর্যন্ত লোডের ঘূর্ণনের অনুমতি দেয়। স্কাইহুক ভেরিয়েন্টগুলি ওভারহেডের অংশটিকে স্থগিত করে, রোবটকে বাধা ছাড়াই সমস্ত নীচের পৃষ্ঠে অ্যাক্সেস দেয়।
- লোড ক্ষমতা: 5,000 কেজি থেকে 30,000 কেজি
- সাধারণ ব্যবহার: খনির সরঞ্জাম, বায়ু শক্তি কাঠামো, ভারী রেল তৈরি
- মূল সুবিধা: স্থিতিশীল কেন্দ্র-অব-মাধ্যাকর্ষণ নিয়ন্ত্রণ সহ চরম পেলোডগুলি পরিচালনা করে
রোবোটিক ওয়েল্ডিং পজিশনারের ধরন: পাশাপাশি তুলনা
নীচের সারণীটি একটি রোবোটিক ওয়েল্ডিং সেলের জন্য একটি সিস্টেম নির্দিষ্ট করার সময় সবচেয়ে গুরুত্বপূর্ণ যে মাত্রাগুলি জুড়ে সমস্ত পাঁচটি পজিশনারের প্রকারের তুলনা করে৷
| পজিশনার টাইপ | অক্ষ | ক্ষমতা পরিসীমা | আর্ক-অন টাইম | খরচ পরিসীমা (USD) | সেরা অ্যাপ্লিকেশন |
| হেডস্টক-টেইলস্টক | 1 | 500 কেজি - 20,000 কেজি | 70-80% | $15,000 – $80,000 | পাইপ, সিলিন্ডার, শ্যাফ্ট |
| টার্নটেবল (একক-অক্ষ) | 1 | 50 কেজি - 5,000 কেজি | 55-70% | $8,000 – $25,000 | ফ্ল্যাট ওয়েল্ডমেন্ট, বন্ধনী |
| দুই-অক্ষ (টিল্ট-ঘোরান) | 2 | 250 কেজি - 10,000 কেজি | 70-85% | $20,000 – $60,000 | জটিল 3D সমাবেশ |
| ফেরিস হুইল (ডুয়াল-স্টেশন) | 1 সূচক 2/স্টেশন | 200 কেজি - 3,000 কেজি/স্টেশন | 85-95% | $35,000 – $120,000 | উচ্চ-ভলিউমের পুনরাবৃত্তিমূলক অংশ |
| ট্রুনিওন / স্কাইহুক | 1-2 | 5,000 কেজি - 30,000 কেজি | 65-80% | $80,000 – $300,000 | ভারী কাঠামোগত ফ্যাব্রিকেশন |
সারণি 1: অক্ষ, লোড ক্ষমতা, রোবট আর্ক-অন সময়, খরচ এবং প্রাথমিক প্রয়োগের মাধ্যমে রোবোটিক ওয়েল্ডিং পজিশনারের প্রকারের তুলনা।
রোবোটিক ওয়েল্ডিং পজিশনারের মূল সুবিধা
রোবোটিক ওয়েল্ডিং পজিশনারকে একীভূত করার প্রাথমিক সুবিধা হল মোট চক্রের সময় হ্রাসের সাথে মিলিত ঢালাই মানের একটি পরিমাপযোগ্য, পরিমাপযোগ্য উন্নতি। - দুটি লক্ষ্য যা প্রায়শই ম্যানুয়াল ক্রিয়াকলাপে দ্বন্দ্ব করে কিন্তু রোবোটিক পজিশনার সিস্টেমে একই সাথে অর্জন করা হয়।
সামঞ্জস্যপূর্ণ ফ্ল্যাট-পজিশন ঢালাই
মাধ্যাকর্ষণ ঢালাই মৌলিক চ্যালেঞ্জ. গলিত ওয়েল্ড পুল ধাতু নীচের দিকে প্রবাহিত হয়, যার অর্থ হল ওভারহেড (4G) এবং উল্লম্ব (3G) অবস্থানগুলির জন্য উচ্চতর ওয়েল্ডার দক্ষতা এবং ধীর ভ্রমণের গতির প্রয়োজন হয় ঝিমানো এবং আন্ডারফিল রোধ করতে। রোবোটিক পজিশনাররা অংশটিকে ঘোরানোর মাধ্যমে এই অবস্থানগুলি সম্পূর্ণরূপে মুছে ফেলে যাতে প্রতিটি জয়েন্টকে ফ্ল্যাট (1G) বা অনুভূমিক ফিললেট (2F) অবস্থানে উপস্থাপন করা হয় - দুটি অবস্থান যা দ্রুততম ভ্রমণের গতি, গভীরতম অনুপ্রবেশ এবং সবচেয়ে সামঞ্জস্যপূর্ণ পুঁতি প্রোফাইলের অনুমতি দেয়। ব্যবহারিক পরিভাষায়, ফ্ল্যাট-পজিশনের GMAW ভ্রমণের গতি প্রতি মিনিটে 80-120 ইঞ্চি পৌঁছতে পারে, 20-40 IPM-এর বিপরীতে অবস্থানের বাইরের পাসের জন্য।
কম সাইকেল সময়
বেশিরভাগ সার্ভো-চালিত পজিশনারের জন্য ওয়েল্ড জয়েন্টগুলির মধ্যে অটোমেটেড রিপজিশনিং প্রতি সূচকে 3-8 সেকেন্ড সময় নেয়। একটি মানব অপারেটর দ্বারা ম্যানুয়াল রিপজিশনিং - আনক্ল্যাম্পিং, লিফটিং, রিপজিশনিং এবং রিক্ল্যাম্পিং সহ - সাধারণত প্রতি অপারেশনে 45-120 সেকেন্ড সময় নেয় এবং পরিবর্তনশীলতার পরিচয় দেয়। একটি অংশের জন্য 8টি রিপজিশনের প্রয়োজন, এই পার্থক্যটি একা প্রতি ইউনিটে 6-15 মিনিট নন-আর্ক টাইম বাঁচায়। প্রতি শিফটে 20 অংশে, যা দৈনিক পুনরুদ্ধার ক্ষমতার 2-5 ঘন্টা প্রতিনিধিত্ব করে।
নিম্ন ত্রুটির হার এবং পুনরায় কাজের খরচ
সমন্বিত পজিশনারের সাথে রোবোটিক ওয়েল্ডিং সেলগুলি ক্রমাগতভাবে 0.5% এর নীচে ত্রুটির হার অর্জন করে, সেরা-ইন-ক্লাস অপারেশনগুলির সাথে 0.05-0.1% ত্রুটির হার রিপোর্ট করে। তুলনা করে, অনুরূপ অ্যাপ্লিকেশনগুলিতে ম্যানুয়াল ওয়েল্ডিং অপারেশন গড় 2-5% ত্রুটির হার। প্রদত্ত যে ঢালাই পুনর্নির্মাণের খরচগুলি সাধারণত মূল ঢালাই খরচের তুলনায় 5-10 গুণ বেশি — গ্রাইন্ডিং, রি-ওয়েল্ডিং, তাপ বিকৃতি সংশোধন এবং পুনরায় পরিদর্শনের কারণে — 10,000-ইউনিট বার্ষিক উত্পাদন চালানোর ক্ষেত্রে ত্রুটির হার 3% থেকে 0.2% কমিয়ে $200,000 থেকে $800 খরচ এড়াতে পারে৷
বর্ধিত রোবট রিচ এবং অ্যাক্সেস
একটি রোবট হাতের নাগালের সীমা নির্দিষ্ট করা আছে। একটি জটিল বানাতে, কিছু জয়েন্টগুলি একটি নির্দিষ্ট রোবট অবস্থান থেকে জ্যামিতিকভাবে দুর্গম হতে পারে। ওয়ার্কপিসটিকে ঘোরানো এবং কাত করার মাধ্যমে, পজিশনার কার্যকরভাবে রোবটের কার্যকরী নাগালকে প্রসারিত করে — রোবটটিকে নিজের অবস্থান না করেই রোবটের কাজের খামের মধ্যে দূরবর্তী জয়েন্টগুলি নিয়ে আসে। এটি স্বয়ংক্রিয় পাইপলাইন ঢালাই এবং চাপ জাহাজ তৈরিতে বিশেষভাবে মূল্যবান যেখানে ওয়েল্ড সিমগুলি পুরো অংশের পরিধির চারপাশে মোড়ানো হয়।
উন্নত অপারেটর নিরাপত্তা
ভারী ওয়েল্ডমেন্টের ম্যানুয়াল রিপজিশনিং একটি উল্লেখযোগ্য পেশীবহুল আঘাতের ঝুঁকি। 50-500 কেজি ওজনের উপাদানগুলির জন্য ওভারহেড ক্রেন বা একাধিক অপারেটর প্রয়োজন, এবং অনুপযুক্ত লিফটগুলি তৈরির দোকানগুলিতে কর্মক্ষেত্রে আঘাতের একটি প্রধান কারণ। রোবোটিক পজিশনাররা ওয়েল্ডিং প্রক্রিয়া চলাকালীন সমস্ত ম্যানুয়াল হ্যান্ডলিং বাদ দেয় — অপারেটরগুলি উপযুক্ত উত্তোলন সহায়কগুলির সাথে ফিক্সচারগুলি লোড এবং আনলোড করে, তবে ঢালাইয়ের সময় পুনঃস্থাপন সম্পূর্ণরূপে মেশিন-চালিত। এটি কর্মীদের ক্ষতিপূরণ দাবি হ্রাস এবং উন্নত OSHA সম্মতিতে অবদান রাখে।
কিভাবে সঠিক রোবোটিক ওয়েল্ডিং পজিশনার নির্বাচন করবেন
সঠিক রোবোটিক ওয়েল্ডিং পজিশনার নির্বাচন করার জন্য পাঁচটি গুরুত্বপূর্ণ পরামিতি মূল্যায়ন করা প্রয়োজন: অংশের ওজন এবং জ্যামিতি, উৎপাদনের পরিমাণ, রোবটের সামঞ্জস্য, মেঝে স্থান এবং বাজেট। এমনকি এই ভুলগুলির মধ্যে একটি পাওয়া সমস্যা তৈরি করে যা ইনস্টলেশনের পরে ঠিক করা ব্যয়বহুল।
ধাপ 1 — অংশ খাম এবং ওজন সংজ্ঞায়িত করুন
ফিক্সচার এবং টুলিং সহ সর্বাধিক ওয়ার্কপিসের ওজন গণনা করুন - শুধু খালি অংশ নয়। পজিশনারের ক্ষমতা নির্দিষ্ট করার সময় এই চিত্রটিতে একটি 25-30% নিরাপত্তা মার্জিন যোগ করুন। উদাহরণস্বরূপ, 40 কেজি ফিক্সচার সহ 300 কেজি ওজনের একটি অংশকে 450 কেজি সর্বনিম্ন অবস্থানকারী হিসাবে রেট করা উচিত। অতিরিক্তভাবে, ঘূর্ণন অক্ষ থেকে মাধ্যাকর্ষণ অফসেটের কেন্দ্র গণনা করুন — উদ্ভট লোডের জন্য ডিরেটেড ক্যাপাসিটি বা কাউন্টারওয়েটিং প্রয়োজন, যা পজিশনার প্রস্তুতকারকের অবশ্যই ড্রাইভ সিস্টেম নির্দিষ্ট করার আগে মূল্যায়ন করতে হবে।
ধাপ 2 — অংশ জ্যামিতি এবং যৌথ অ্যাক্সেসযোগ্যতা মূল্যায়ন করুন
কতগুলি ঢালাই জয়েন্ট রয়েছে তা নির্ধারণ করুন, তাদের অবস্থান একে অপরের সাথে সম্পর্কিত এবং একটি একক-অক্ষ ঘূর্ণন সমস্ত জয়েন্টগুলিকে সমতল অবস্থানে উপস্থাপন করার জন্য যথেষ্ট কিনা। একাধিক লম্ব মুখের উপর জয়েন্ট থাকলে, একটি দুই-অক্ষের কাত-ঘূর্ণন পজিশনারের প্রয়োজন হয়। যদি জয়েন্টগুলি একটি দীর্ঘ অক্ষের উপর পরিধিযুক্ত হয়, একটি হেডস্টক-টেইলস্টক প্রাকৃতিক পছন্দ। সিএডি-তে অংশটি স্কেচ করুন বা মডেল করুন এবং অবস্থানকারীর ধরন নির্বাচন করার আগে ঘূর্ণন ক্রম অনুকরণ করুন।
ধাপ 3 - রোবট কন্ট্রোলারের সাথে পজিশনারের মিল করুন
নিশ্চিত করুন যে পজিশনারের ড্রাইভ সিস্টেম আপনার রোবট কন্ট্রোলারের বাহ্যিক অক্ষ ইন্টারফেসের সাথে সামঞ্জস্যপূর্ণ। বেশিরভাগ প্রধান রোবট OEM ডেডিকেটেড অক্ষ বোর্ড বা ফিল্ডবাস সংযোগের মাধ্যমে বহিরাগত অক্ষ সমন্বয় সমর্থন করে। প্রোজেক্টের প্রথম দিকে পজিশনারের সার্ভো ড্রাইভ প্রোটোকলের প্রয়োজনীয়তাগুলি নির্দিষ্ট করুন — অমিল যোগাযোগ প্রোটোকলগুলি ইন্টিগ্রেশন বিলম্বের একটি সাধারণ কারণ। আপনার কন্ট্রোলার সমর্থন করে সর্বাধিক সংখ্যক সমন্বিত বাহ্যিক অক্ষগুলি নিশ্চিত করুন (সাধারণত 3-7টি নিয়ামক প্রজন্মের উপর নির্ভর করে)।
ধাপ 4 — উৎপাদন আয়তনের প্রয়োজনীয়তা গণনা করুন
উচ্চ অংশ বৈচিত্র্য সহ প্রতি বছর 5,000 যন্ত্রাংশের নিচে উৎপাদন ভলিউমের জন্য, একটি একক দুই-অক্ষের টিল্ট-রোটেট পজিশনার সাধারণত সেরা রিটার্ন প্রদান করে। সীমিত বৈচিত্র্য সহ প্রতি বছর 20,000 অংশের বেশি ভলিউমের জন্য, একটি ফেরিস হুইল ডুয়াল-স্টেশন কনফিগারেশন সেল ফুটপ্রিন্টের প্রতি বর্গ মিটার থ্রুপুট সর্বাধিক করে। কম-আয়তনের, উচ্চ-মূল্যের স্ট্রাকচারাল ফেব্রিকেশনের জন্য, একটি হেডস্টক-টেইলস্টক বা উচ্চ ক্ষমতা সহ ট্রুনিয়ন পজিশনার কম বার্ষিক ভলিউমের ক্ষেত্রেও নিশ্চিত।
ধাপ 5 — মেঝে স্থান এবং নিরাপত্তা পরিধি মূল্যায়ন
পজিশনারের ঘূর্ণন খামটি অবশ্যই রোবট সেলের নিরাপত্তা বেড়ার পরিধির মধ্যে সম্পূর্ণরূপে থাকতে হবে, যেকোনো ঘূর্ণন কোণে সর্বাধিক অংশ মাত্রার জন্য পর্যাপ্ত ছাড়পত্র সহ। হেডস্টক-টেইলস্টকের উপর ঘূর্ণায়মান 1,200 মিমি দৈর্ঘ্যের একটি অংশের জন্য ঘূর্ণন অক্ষ থেকে পার্শ্ববর্তী কাঠামো পর্যন্ত কমপক্ষে 700 মিমি ক্লিয়ারেন্স ব্যাসার্ধ প্রয়োজন। রোবট আর্ম এবং ঘূর্ণায়মান পজিশনার উভয়ের সম্পূর্ণ গতিশীল খামের জন্য অ্যাকাউন্টের জন্য সুরক্ষা আলোর পর্দা বা এরিয়া স্ক্যানার অবশ্যই অবস্থান করা উচিত।
| দৃশ্যকল্প | অংশ ওজন | বার্ষিক আয়তন | প্রস্তাবিত প্রকার | আনুমানিক ROI সময়কাল |
| ছোট বন্ধনী, কাজের দোকান | 100 কেজির নিচে | 2,000 – 8,000 | টার্নটেবল | 12-18 মাস |
| মিশ্র-জ্যামিতি বানোয়াট | 100 - 500 কেজি | 1,000 – 10,000 | দুই-অক্ষ টিল্ট-ঘোরান | 18-30 মাস |
| উচ্চ-ভলিউম স্বয়ংচালিত উপ-সমাবেশ | 50 - 300 কেজি | 20,000 | ফেরিস হুইল (দ্বৈত স্টেশন) | 10-16 মাস |
| পাইপ এবং সিলিন্ডার ঢালাই | 200 - 5,000 কেজি | 500 - 5,000 | হেডস্টক-টেইলস্টক | 20-36 মাস |
| ভারী কাঠামোগত ফ্যাব্রিকেশন | 5,000 কেজি | 500 এর নিচে | ট্রুনিওন / স্কাইহুক | 36-60 মাস |
সারণি 2: উৎপাদন পরিস্থিতি, অংশ ওজন, আয়তন এবং বিনিয়োগের সময় আনুমানিক রিটার্ন দ্বারা পজিশনার নির্বাচন গাইড।
রোবোটিক ওয়েল্ডিং কোষের সাথে একীকরণ
একটি রোবোটিক ওয়েল্ডিং পজিশনারের সফল ইন্টিগ্রেশনের জন্য সেল ডিজাইনের প্রাথমিক স্তর থেকে যান্ত্রিক নকশা, সফ্টওয়্যার প্রোগ্রামিং এবং সুরক্ষা সিস্টেম কনফিগারেশন জুড়ে সমন্বিত পরিকল্পনা প্রয়োজন - একটি পজিশনারকে একটি বিদ্যমান কক্ষে পুনরুদ্ধার করা সম্ভব কিন্তু শুরু থেকেই এটির জন্য ডিজাইন করার চেয়ে ধারাবাহিকভাবে বেশি ব্যয়বহুল এবং সময়সাপেক্ষ৷
বাহ্যিক অক্ষ সমন্বয় এবং প্রোগ্রামিং
সমন্বিত বাহ্যিক অক্ষ হিসাবে একটি রোবট-পজিশনার সিস্টেমকে প্রোগ্রাম করার অর্থ হল রোবট প্রোগ্রামের প্রতিটি শেখানো পয়েন্টে একই সাথে রোবট যৌথ অবস্থান এবং অবস্থানকারী কোণ উভয়ই অন্তর্ভুক্ত থাকে। যখন প্রোগ্রাম চলে, তখন কন্ট্রোলার রিয়েল টাইমে সমস্ত অক্ষকে ইন্টারপোলেট করে — রোবট টর্চ নাড়ার সময় পজিশনার ঘোরে, তারের ডগা এবং ওয়েল্ড জয়েন্টের মধ্যে একটি ধ্রুবক আপেক্ষিক অবস্থান বজায় রাখে। এই সমন্বিত গতি সর্পিল ঢালাই, শঙ্কুযুক্ত সীম এবং যেকোন জ্যামিতির জন্য অপরিহার্য যেখানে একটি অনুক্রমিক সূচক-এবং-ঢালাই পদ্ধতি পুঁতির মধ্যে স্টপ-স্টার্ট চিহ্ন রেখে যাবে।
ফিক্সচার এবং টুলিং ডিজাইন
পজিশনারের ফেসপ্লেট বা চক ইন্টারফেস অবশ্যই টুলিং ডিজাইনের সাথে মেলে, এবং টুলিংকে অবশ্যই 0.5 মিমি বা তার চেয়ে ভালো অংশগুলি বারবার সনাক্ত করতে হবে — সীম ট্র্যাকিং ছাড়াই জয়েন্ট গ্রুভগুলিকে ধারাবাহিকভাবে আঘাত করার জন্য রোবোটিক আর্ক ওয়েল্ডিং প্রোগ্রামগুলির জন্য প্রয়োজনীয় সহনশীলতা। যে টুলিং 1.5 মিমি-এর বেশি লোকেশন ত্রুটির পরিচয় দেয় তার জন্য গতিশীলভাবে ক্ষতিপূরণ দিতে একটি লেজার বা আর্ক-ভোল্টেজ সিম ট্র্যাকিং সিস্টেম যোগ করতে হয়, সেল খরচে $8,000–$25,000 যোগ করে।
নিরাপত্তা আর্কিটেকচার
একটি রোবোটিক ওয়েল্ডিং পজিশনার একা রোবটের হাতের বাইরে গতিশীল বিপদ অঞ্চল তৈরি করে। ঘূর্ণায়মান ফেসপ্লেট এবং অংশটি নিজেই চিমটি বিন্দু, চূর্ণ বিপত্তি এবং প্রক্ষিপ্ত ঝুঁকি তৈরি করে যদি ঘূর্ণনের সময় একটি ক্ল্যাম্প ব্যর্থ হয়। সেফটি-রেটেড প্রোগ্রামেবল লজিক কন্ট্রোলার (পিএলসি) অবশ্যই ফিক্সচার ক্ল্যাম্প স্ট্যাটাস, টর্ক সীমা এবং সমস্ত পজিশনার অক্ষের গতি সীমা নিরীক্ষণ করতে হবে। কোনো নিরাপত্তা ইনপুট সন্তুষ্ট না হলে নিরাপত্তা ব্যবস্থাকে অবশ্যই পজিশনারকে স্থির রাখতে হবে এবং জরুরী স্টপের ক্ষেত্রে একটি ব্রেকযুক্ত, হোল্ডিং অবস্থায় ব্যর্থ-নিরাপদ হতে হবে - একটি ফ্রি-স্পিনিং কোস্ট-ডাউন নয় -।
রোবোটিক ওয়েল্ডিং পজিশনার ব্যবহার করে এমন শিল্প
রোবোটিক ওয়েল্ডিং পজিশনারগুলি ভারী এবং নির্ভুল উত্পাদনের কার্যত প্রতিটি সেক্টর জুড়ে মোতায়েন করা হয় , ভোগ্য পণ্য থেকে সমালোচনামূলক মহাকাশ কাঠামো.
- মোটরগাড়ি এবং টায়ার 1 সরবরাহকারী: এক্সস্ট সিস্টেম, চ্যাসিস সাবফ্রেম, সাসপেনশন কম্পোনেন্ট এবং সিট ফ্রেম - সাধারণত উচ্চ ভলিউম এবং দ্রুত চক্র সময়ের জন্য ফেরিস হুইল সেল ব্যবহার করে
- কৃষি সরঞ্জাম: লোডার আর্মস, বুম অ্যাসেম্বলি এবং ইমপ্লিমেন্ট ফ্রেম — ভারী, অসমমিতিক ওয়েল্ডমেন্ট যা 1,000-5,000 কেজি ক্ষমতা সহ দুই-অক্ষের টিল্ট-রোটেট পজিশনার থেকে উপকৃত হয়
- তেল এবং গ্যাস: প্রেসার ভেসেল শেল, পাইপলাইন স্পুল টুকরো এবং ফ্ল্যাঞ্জ সাব-অ্যাসেম্বলি — হেডস্টক-টেইলস্টক পজিশনাররা বেশিরভাগ উপাদানের নলাকার জ্যামিতির কারণে এই বিভাগে আধিপত্য বিস্তার করে
- নির্মাণ সরঞ্জাম: এক্সক্যাভেটর বুম, কাউন্টারওয়েট, বালতি সংযোগ এবং ক্রেন উপাদানগুলি - প্রায়শই জাহাজ নির্মাণের বাইরে সবচেয়ে বড় রোবোটিক ঢালাই অ্যাপ্লিকেশন, যার জন্য ট্রাননিয়ন বা হেভি-ডিউটি টিল্ট-রোটেট পজিশনারের প্রয়োজন হয়
- মহাকাশ এবং প্রতিরক্ষা: ফুয়েল ট্যাঙ্ক সেকশন, স্ট্রাকচারাল এয়ারফ্রেম কম্পোনেন্ট এবং রকেট মোটর ক্যাসিং - 0.01 ডিগ্রী বা তার চেয়ে ভালো কৌণিক নির্ভুলতার প্রয়োজনীয়তা সহ উচ্চ-নির্ভুল অবস্থানকারী ব্যবহার করে নিয়ন্ত্রিত পরিবেশে ঢালাই করা হয়।
- রেল এবং পরিবহন: বগি ফ্রেম, কাপলার অ্যাসেম্বলি, এবং রেল গাড়ির বডি সেকশন - সাধারণত বড় ট্রুনিয়ন পজিশনার এবং রোবোটিক গ্যান্ট্রি সিস্টেমের সাথে ঢালাই করা হয়
- নবায়নযোগ্য শক্তি: উইন্ড টারবাইন টাওয়ার সেকশন, ন্যাসেল ফ্রেম এবং সোলার ট্র্যাকার স্ট্রাকচার - অত্যন্ত বড়, ভারী উপাদান যার জন্য কাস্টম ইঞ্জিনিয়ারড পজিশনার সিস্টেমের প্রয়োজন হয়
রোবোটিক ওয়েল্ডিং পজিশনার সম্পর্কিত প্রায়শ জিজ্ঞাস্য প্রশ্নাবলী
প্রশ্নঃ ওয়েল্ডিং পজিশনার এবং ওয়েল্ডিং রোটেটরের মধ্যে পার্থক্য কি?
একটি ওয়েল্ডিং রোটেটর চালিত রোলারগুলিতে একটি নলাকার ওয়ার্কপিসকে সমর্থন করে এবং ঘোরায় — অংশটি রোলারগুলির উপর স্থির থাকে এবং তার নিজের ওজনের নীচে ঘোরে। পজিশনাররা, বিপরীতভাবে, অংশটিকে ক্ল্যাম্প বা ফিক্সচার করে এবং এটিকে চালিত অক্ষের মাধ্যমে ঘোরান — অংশের আকার নির্বিশেষে সুনির্দিষ্ট কৌণিক নিয়ন্ত্রণ দেয়। Rotators প্রায় একচেটিয়াভাবে বৃত্তাকার পাইপ এবং জাহাজ জন্য ব্যবহার করা হয়; অবস্থানকারীরা নির্বিচারে জ্যামিতি পরিচালনা করে। রোবোটিক ওয়েল্ডিংয়ে, পজিশনারদের দৃঢ়ভাবে পছন্দ করা হয় কারণ তারা রোবট কন্ট্রোলারের সাথে সমন্বিত বাহ্যিক অক্ষ হিসাবে একীভূত হয়, যা সিঙ্ক্রোনাইজড মোশন সক্ষম করে যা রোটেটর প্রদান করতে পারে না।
প্রশ্ন: রোবোটিক ওয়েল্ডিং পজিশনার কি সব ঢালাই প্রক্রিয়ার সাথে ব্যবহার করা যেতে পারে?
হ্যাঁ — রোবোটিক ওয়েল্ডিং পজিশনাররা প্রক্রিয়া-অজ্ঞেয়বাদী। এগুলি GMAW (MIG), GTAW (TIG), FCAW, SAW (নিমজ্জিত চাপ), প্লাজমা ওয়েল্ডিং এবং লেজার ওয়েল্ডিংয়ের সাথে ব্যবহৃত হয়। পজিশনারের স্পেসিফিকেশন (লোড, গতি, নির্ভুলতা) প্রক্রিয়া অনুসারে আলাদা হতে পারে — SAW অ্যাপ্লিকেশনগুলির সাধারণত ফ্লাক্স কম্বল বজায় রাখার জন্য সুনির্দিষ্ট গতিতে ধীর, স্থির ঘূর্ণন প্রয়োজন, যখন GMAW পজিশনারগুলি পৃথক অবস্থানের মধ্যে দ্রুত সূচক করতে পারে। ড্রাইভ মোটর এবং গিয়ারবক্স নির্বাচন চূড়ান্ত করার আগে প্রক্রিয়া প্রয়োজনীয়তা পজিশনার প্রস্তুতকারকের কাছে নির্দিষ্ট করা উচিত।
প্রশ্ন: একটি রোবোটিক ওয়েল্ডিং পজিশনারের জন্য সাধারণ ROI কী?
বিনিয়োগের রিটার্ন উৎপাদনের পরিমাণ, অংশের জটিলতা এবং বর্তমান কায়িক শ্রমের খরচের উপর অনেক বেশি নির্ভর করে। স্বয়ংচালিত এবং উচ্চ-ভলিউম উত্পাদন পরিবেশে, ফেরিস হুইল পজিশনার ইনস্টলেশনের জন্য 10-18 মাসের ROI সময়কাল সাধারণ। চাকরির দোকানে বা নিম্ন-ভলিউমের অ্যাপ্লিকেশনগুলিতে, 24-36 মাস বেশি সাধারণ। ROI গণনার মধ্যে হ্রাসকৃত পুনর্ব্যবহার থেকে সঞ্চয়, শ্রম পুনর্বন্টন, কম ব্যবহারযোগ্য ব্যবহার (দ্রুত ফ্ল্যাট-পজিশন ভ্রমণের গতি প্রতি ইউনিট ওয়েল্ডের কম তার ব্যবহার করে) এবং হ্রাসকৃত আঘাতের দাবিগুলি অন্তর্ভুক্ত করা উচিত — শুধুমাত্র রোবট প্রতিস্থাপন থেকে সরাসরি শ্রম সঞ্চয় নয়।
প্রশ্ন: পজিশনার বিয়ারিংয়ের মধ্য দিয়ে যাওয়া থেকে আমি কীভাবে ওয়েল্ড কারেন্টকে আটকাতে পারি?
পজিশনার বিয়ারিংয়ের মাধ্যমে পরিচালিত ওয়েল্ড কারেন্ট বিয়ারিং রেসের বৈদ্যুতিক ডিসচার্জ মেশিনিং (EDM) ক্ষতির কারণ হয়, যা অকাল বিয়ারিং ব্যর্থতার দিকে পরিচালিত করে — প্রায়ই মাসের মধ্যে। সঠিক সমাধান হল প্রত্যাশিত অ্যাম্পেরেজের জন্য রেট করা ওয়েল্ডিং-গ্রেড গ্রাউন্ডিং ক্যাবল ব্যবহার করে, বিয়ারিংকে সম্পূর্ণভাবে বাইপাস করে, ওয়েল্ডিং গ্রাউন্ডকে সরাসরি ওয়ার্কপিস ফিক্সচারে বা ফেসপ্লেটে ফেরানো। অনেক পজিশনার নির্মাতারা এই উদ্দেশ্যে ফেসপ্লেট এবং হেডস্টক হাউজিং-এ ডেডিকেটেড গ্রাউন্ড সংযোগ পয়েন্ট সরবরাহ করে। গ্রাউন্ড রিটার্ন পাথ হিসাবে পজিশনারের স্ট্রাকচারাল স্টিল বা বিয়ারিং অ্যাসেম্বলির উপর কখনই নির্ভর করবেন না।
প্রশ্ন: একটি রোবোটিক ওয়েল্ডিং পজিশনারের কী রক্ষণাবেক্ষণের প্রয়োজন হয়?
রক্ষণাবেক্ষণের ব্যবধানগুলি ডিউটি চক্র এবং লোডের উপর নির্ভর করে, তবে মানক প্রয়োজনীয়তাগুলির মধ্যে রয়েছে: প্রতি 2,000-4,000 ঘণ্টায় গিয়ারবক্স তেল পরীক্ষা এবং পরিবর্তন, প্রতি 500-1,000 ঘণ্টায় বিয়ারিং তৈলাক্তকরণ, প্রতি 12 মাস অন্তর এনকোডার ক্রমাঙ্কন যাচাইকরণ, পরিধান বা ড্রাইভের কোনো ক্ষতির জন্য গ্রাউন্ড ক্যাবল পরিদর্শন এবং ব্যাক-আপ সফ্টওয়্যার পরিবর্তনের জন্য সাপ্তাহিক পরিদর্শন। ফেসপ্লেট এবং ঘূর্ণন অক্ষ অঞ্চলের ওয়েল্ড স্প্যাটার দূষণ প্রতিদিন পরিষ্কার করা উচিত। উচ্চ-শুল্ক-চক্র অ্যাপ্লিকেশনে অবস্থানকারীদের (দুই বা তিন শিফট) বার্ষিক প্রস্তুতকারকের পরিষেবা দল দ্বারা পরিদর্শন করা উচিত।
প্রশ্ন: ন্যূনতম অংশের ভলিউম কী যা একটি রোবোটিক ওয়েল্ডিং পজিশনারকে ন্যায়সঙ্গত করে?
কোন সার্বজনীন থ্রেশহোল্ড নেই, কিন্তু একটি ব্যবহারিক নির্দেশিকা হিসাবে: যদি একটি একক অংশে প্রতি ঢালাই চক্রে 3টির বেশি রিপজিশনিং অপারেশন থাকে, তাহলে একজন পজিশনার 24 মাসের মধ্যে প্রতি বছর 500 ইউনিটের কম উৎপাদন ভলিউমের মধ্যে ফেরত দিতে পারে — যদি অংশের মান উল্লেখযোগ্য হয় এবং পুনরায় কাজের খরচ বেশি হয়। এক বা দুটি রিপজিশন সহ সাধারণ অংশগুলির জন্য, একটি ভাল-পরিকল্পিত ম্যানুয়াল ফিক্সচারের উপর একটি অবস্থানকারীতে মূলধন বিনিয়োগকে ন্যায্যতা দেওয়ার জন্য প্রতি বছর 2,000 এর ভলিউম সাধারণত প্রয়োজন হয়।
মূল গ্রহণ: রোবোটিক ওয়েল্ডিং পজিশনার আধুনিক স্বয়ংক্রিয় ওয়েল্ডিং সেলে এগুলি ঐচ্ছিক আনুষাঙ্গিক নয় — এগুলি হল এমন একটি প্রক্রিয়া যা রোবটিক ওয়েল্ডিংকে অর্থনৈতিক এবং প্রযুক্তিগতভাবে অ্যাপ্লিকেশনের বিস্তৃত পরিসরে ম্যানুয়াল ওয়েল্ডিংয়ের চেয়ে উন্নত করে তোলে৷ যেকোন ওয়েল্ডিং অটোমেশন প্রজেক্টে শুরু থেকেই সঠিক পজিশনারের ধরন, ক্ষমতা এবং ইন্টিগ্রেশন পদ্ধতি বেছে নেওয়া হল একক সবচেয়ে গুরুত্বপূর্ণ ইঞ্জিনিয়ারিং সিদ্ধান্ত। মার্জিন সহ লোড ক্ষমতাকে অগ্রাধিকার দিন, নিয়ামকের সামঞ্জস্যতা তাড়াতাড়ি যাচাই করুন এবং যান্ত্রিক এবং সফ্টওয়্যার আর্কিটেকচারের সাথে সমান্তরালভাবে সুরক্ষা ব্যবস্থা ডিজাইন করুন৷